Projeto · Wearable · Visão computacional

Ferrum Insight

Capacete modular de realidade aumentada

Um capacete para ver longe e ampliar a imagem como um binóculo ou microscópio, medir distância em tempo real, amplificar o som externo, mapear o que está ao redor, mostrar visão térmica e acompanhar temperatura, ambiente e sinais vitais — controlado por voz ou por onda cerebral.

Começou como ferramenta pessoal para o trabalho industrial, com potencial de evoluir para um EPI inteligente integrado a protocolos industriais e a sistemas de manutenção como o SAP PM.

4nós de processamento: Raspberry Pi 5, K230, Arduino Nano e Mega
15+sensores de ambiente, saúde, movimento e proximidade
2barramentos de energia: 5 V crítico com UPS e 12 V periférico
Ler a série Ver no portfólio
Visão geral

Como o capacete está organizado

O método é hardware-first: cada componente é inspecionado e validado em bancada antes de qualquer código. A fonte primária é sempre a inspeção física — serigrafia, etiqueta e medição direta. A descrição do anúncio é tratada como indício, nunca como dado de projeto.

Processamento distribuído

Raspberry Pi 5 · 8 GB + NVMe

Nó central: renderização nos displays, visão computacional de alto nível, IA e rede.

CanMV K230

Visão computacional de borda: detecção rápida com câmera dedicada, enviando metadados por UART ao Raspberry Pi.

Arduino Nano

Tempo real: leitura dos sensores de ambiente e saúde, PWM dos coolers e acionamento dos atuadores.

Arduino Mega 2560

Interface do antebraço: tela TFT touchscreen com o painel de comando do operador.

Estrutura em camadas

Camada 1
Espuma de capacete de bicicleta: absorção de impacto, conforto e isolamento térmico.
Camada 2
ABS ventilado em estrutura geodésica vazada, com porcas de inserção para fixação.
Camada 3
Componentes: sensores, motores, lentes, displays, Arduinos, Raspberry Pi e Neurosky.
Camada 4
Dutos para passagem de cabos e ventilação.
Camada 5
Superfície externa com painéis fixados por ímãs e parafusos, maxilar que abre pelos lados e basculamento das lentes sobre os olhos.
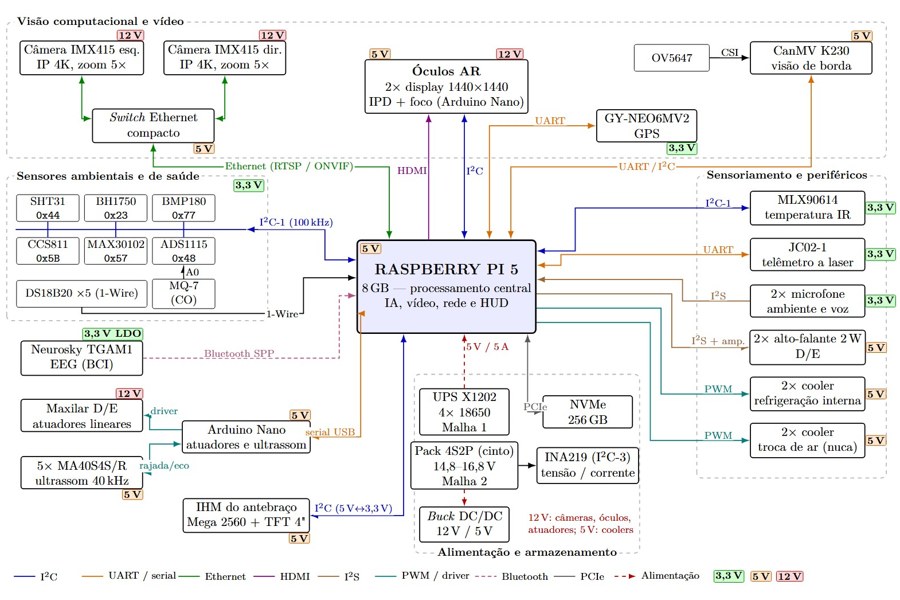
Arquitetura funcional: processamento, sensores, visão e alimentação
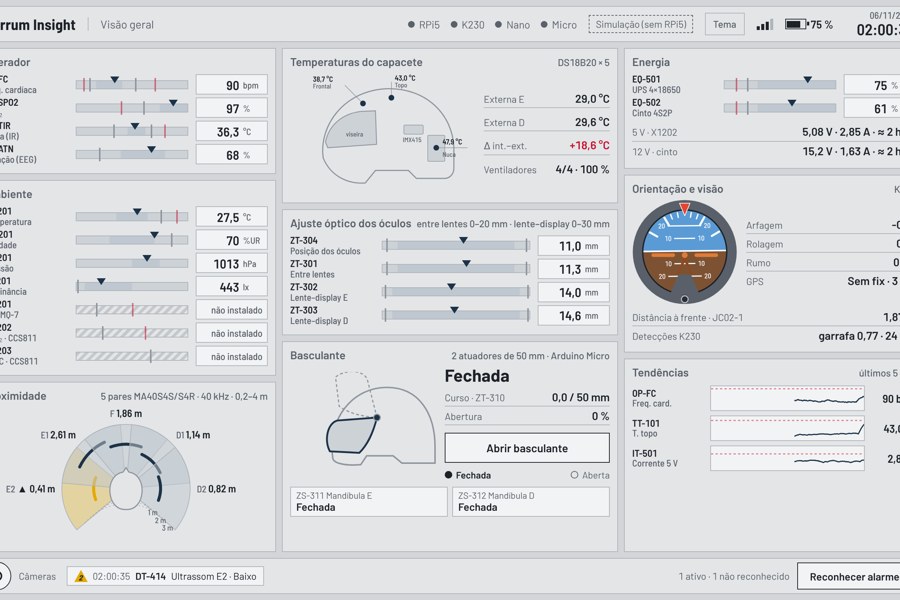
Supervisório web: visão geral
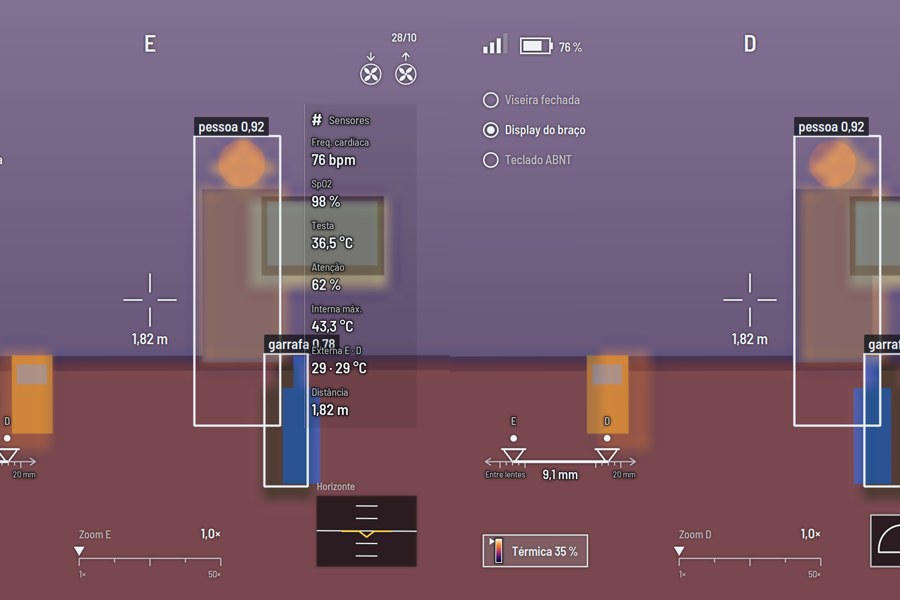
Saída dos óculos, 2880×1440
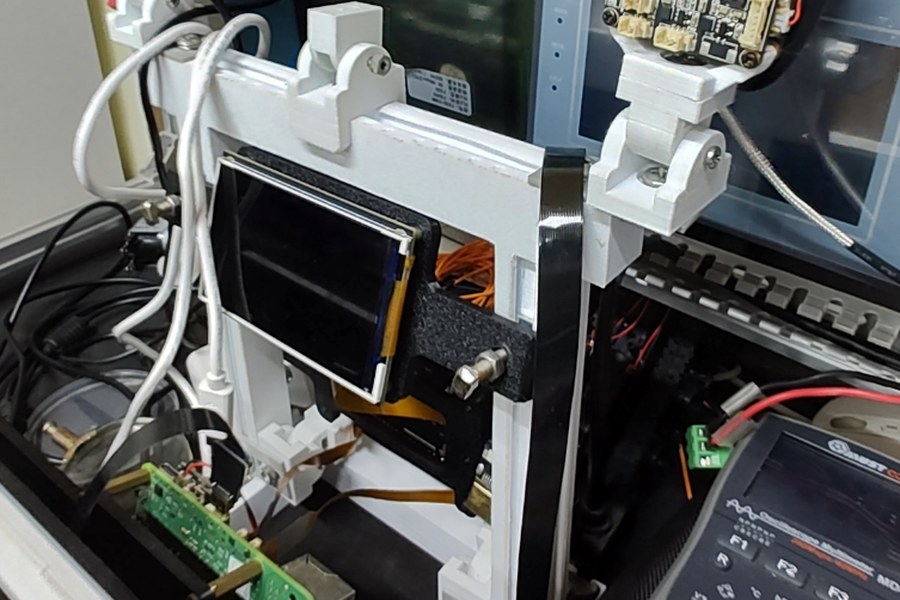
Giga de teste com display e câmeras
Série de matérias

Componente por componente

Cada matéria é a ficha técnica de um módulo do capacete, tirada do memorial técnico do projeto: o que foi comprado, o que realmente chegou, como ligar, como alimentar, o que medir e o que ainda está pendente. As matérias são atualizadas conforme o projeto avança.

  1. 01

    Câmera IMX415: Os olhos do projeto

    Ficha técnica da câmera 4K com zoom motorizado dos “olhos” do capacete: inspeção das placas, divergências com o anúncio, interface elétrica, alimentação, integração com o Raspberry Pi 5 e o impacto da latência no projeto.

    Ler →
  2. 02

    Display Wisecoco 2,9": painéis, controladora e óptica

    Ficha técnica do conjunto binocular LS029B3SX02: arquitetura HDMI–MIPI, controladora, splitter, temporização, alimentação, geometria do painel e dimensionamento óptico.

    Ler →
  3. 03

    Neurosky TGAM: lendo ondas cerebrais com o ThinkGear

    Em breve
  4. 04

    MLX90614: temperatura infravermelha sem contato

    Em breve
  5. 05

    Telêmetro a laser JC02-1: biblioteca, modelo e filtro

    Em breve
  6. 06

    Potenciômetro ALPS RS20H123A01C: realimentação de posição

    Em breve
  7. 07

    Ultrassom Murata MA40S4S/R: proximidade em volta da cabeça

    Em breve
Estado atual

Próximos passos

O capacete segue em ciclos controlados: validar mecânica e alimentação, depois controle de posição, em seguida a comunicação das câmeras e, por último, firmware e visão computacional. As câmeras IMX415 entregam 4K por rede, ótimas para zoom de inspeção e IA, mas com latência alta demais para passar vídeo contínuo diante dos olhos — o que reforça a rota de visão direta para o HUD.