Engenheiro Eletricista · Instrumentação, Automação e Robótica
Mais de 12 anos em instrumentação industrial offshore, da execução em campo à liderança de equipe,
em plataformas da Petrobras e da Trident Energy. Fora da plataforma, desenvolvo projetos próprios de
automação, eletrônica e robótica: do protótipo em bancada à modelagem 3D, à fabricação e à
documentação técnica.
Instrumentação offshore em plataformas de produção, com evolução de técnico executante a líder de instrumentação.
10/2022 – 04/2026
Trident Energy do Brasil
Líder de Instrumentação Industrial · Plataforma PPM-1 · Óleo e gás
Liderança de 8 a 12 técnicos de instrumentação, integrando as intervenções com elétrica e mecânica.
Planejamento e Controle de Manutenção (PCM): carteira semanal, ordens e KPIs no SAP PM, materiais e reservas no SAP PM/MM.
Modernização de sensores e válvulas e manutenção de instrumentos de turbinas e compressores MAN.
Coordenação de intervenções em Fogo & Gás, CO2 e dilúvio, com PTs, DDS e relatórios de inibição.
05/2020 – 10/2022
Heftos
Técnico de Instrumentação III · Prestação de serviços à Trident Energy · PPM-1
Manutenção preventiva e corretiva e calibração de instrumentos de sistemas críticos de produção e segurança.
Emissão e liberação de Permissões de Trabalho para intervenções de instrumentação.
Atuação interina como líder de instrumentação, que levou à contratação como líder pela Trident.
12/2019 – 05/2020
ELFE Engenharia
Técnico de Instrumentação Escalador N2 · Prestação de serviços à Petrobras · P-08 e P-43
Manutenção de instrumentação offshore em plataformas com alta demanda corretiva.
Testes e manutenção por acesso por cordas em sensores e equipamentos elevados ou de difícil acesso.
Manutenção de equipamentos vinculados às exigências de fiscalização e auditorias regulatórias.
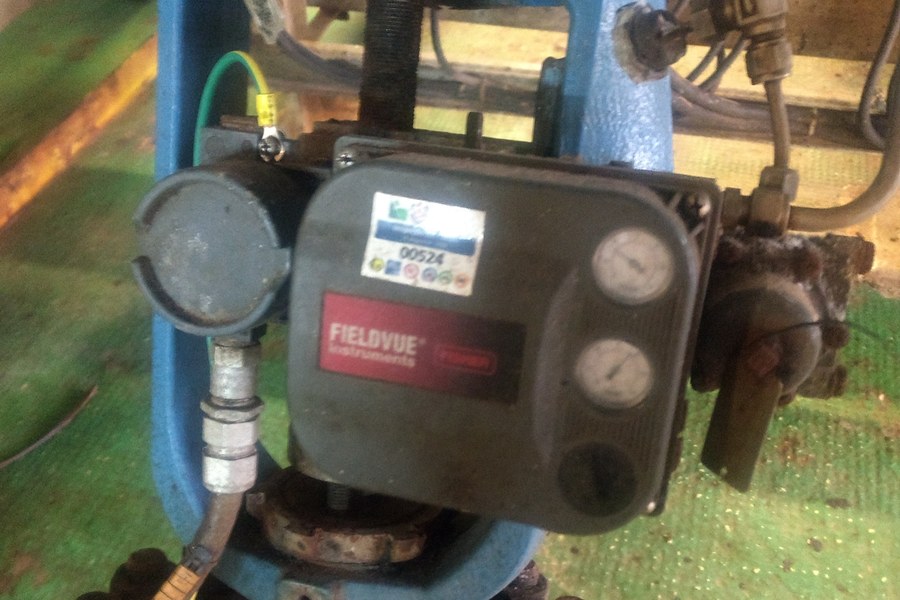
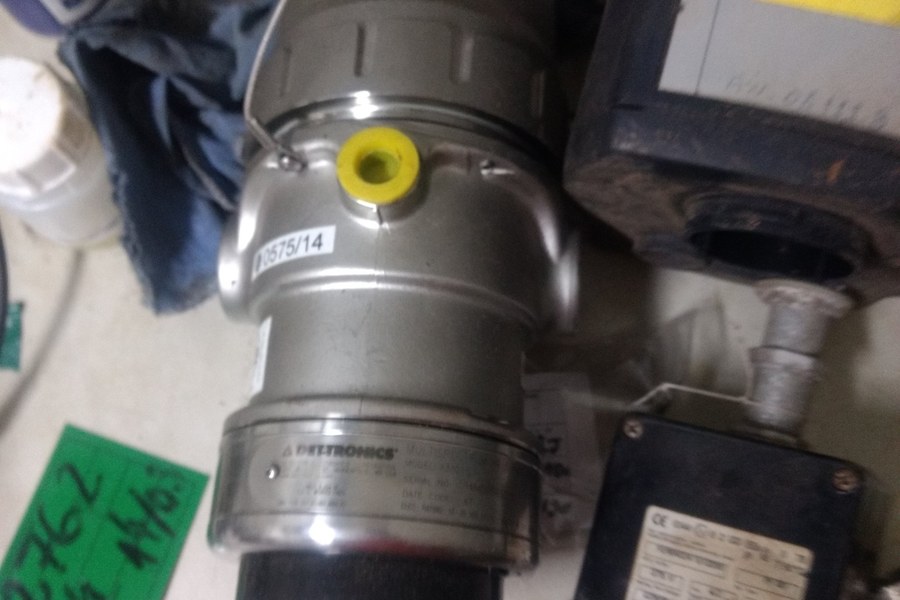
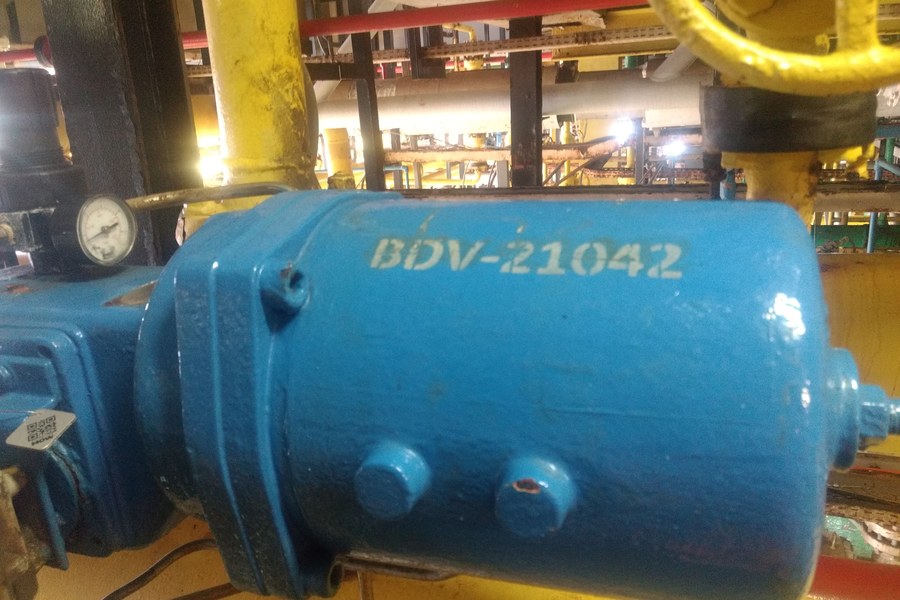
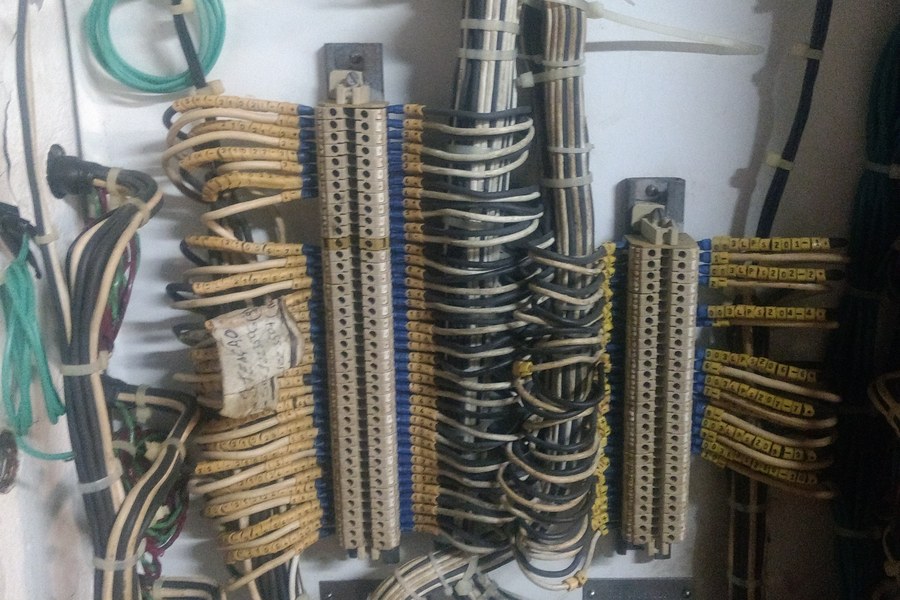
Em campo
Posicionador digital FIELDVUE em válvula de controleDetectores de gás em manutenção de bancadaAtuador de válvula de blowdown (BDV)Painel de bornes de instrumentação
Áreas de atuação
Instrumentação e calibração
Instrumentos de campo, válvulas de controle, calibração e manutenção preventiva, preditiva e corretiva.
Sistemas de segurança
Fogo & Gás, CO2 e dilúvio; inibições, testes e liberação segura de intervenções.
Planejamento de manutenção
PCM, SAP PM/MM, gestão de ordens, indicadores e materiais críticos.
Turbomáquinas
Instrumentação de turbinas e compressores MAN; curso MAN Energy Solutions.
Seção 02
Projetos técnicos
Projetos acadêmicos e de iniciativa própria, com método hardware-first: validação em bancada antes do código,
modelagem em Fusion 360, fabricação por impressão 3D e documentação técnica.
01Instrumentação · EletrônicaEm desenvolvimento
Transmissor de pressão com saída dupla: IoT + 4–20 mA/HART
Transmissor baseado em ESP32 que lê um transdutor de pressão 0–5 V e entrega a medição por dois caminhos:
rede IoT (eWeLink/SONOFF) e malha 4–20 mA com comunicação HART, via modem HT5700M (base AD5700) e XTR117.
Une instrumentação de campo convencional e monitoramento remoto no mesmo equipamento.
Validação em protoboard antes do projeto da placa de circuito impresso no EasyEDA.
ESP324–20 mAHARTAD5700XTR117IoTEasyEDA
02Automação · CLPBancada montada
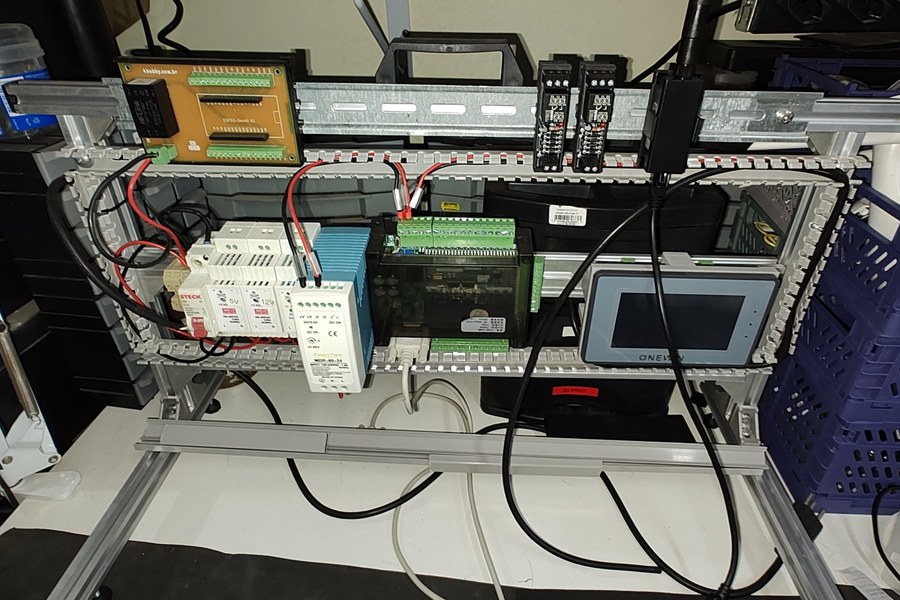
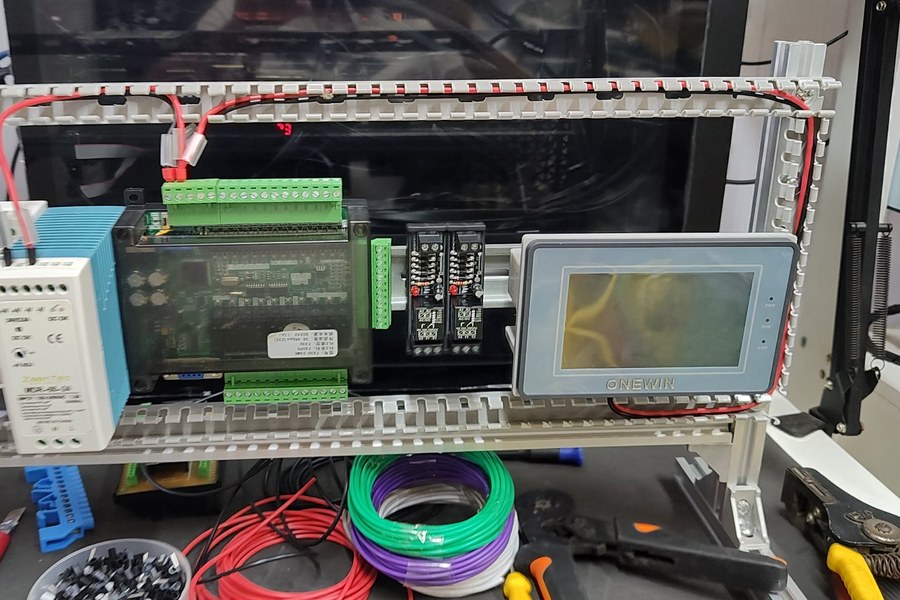
Bancada de testes de automação industrial
Bancada com CLP compatível FX3U-24MR, IHM Kinseal, ponte RS-485/Wi-Fi Elfin-EW11 e ESP32, para desenvolver
e testar lógicas de controle e comunicação entre dispositivos.
Programação do CLP em GX Works2.
Integração CLP–IHM–rede sem fio em um único ambiente de teste.
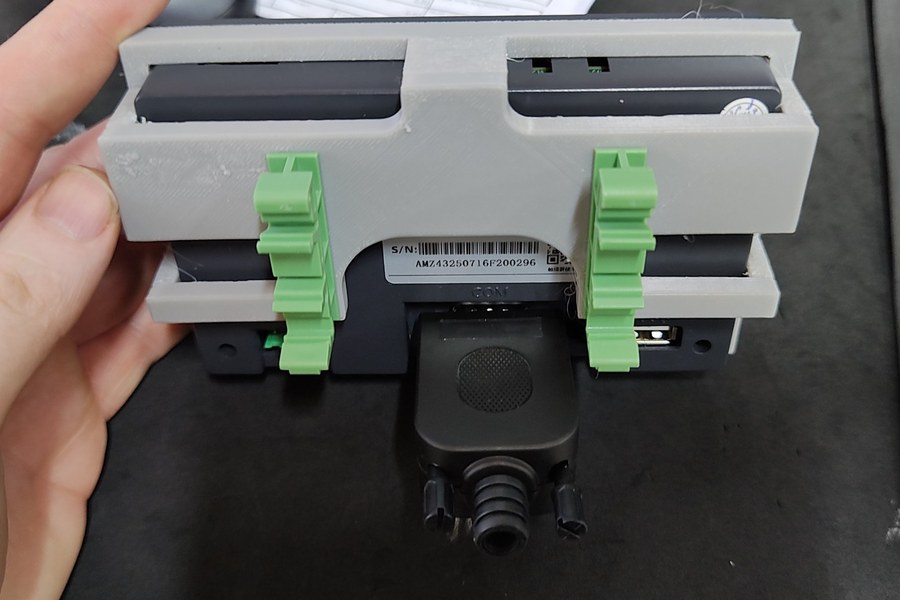
Estrutura em perfil de alumínio e trilho DIN, com fontes de 5, 12 e 24 V e suporte da IHM projetado e impresso em 3D.
Mitsubishi FX3UGX Works2IHMRS-485Wi-FiESP32
Bancada em trilho DIN: fontes, CLP, IHM e ESP32Montagem e fiação com canaletasSuporte da IHM para trilho DIN, impresso em 3D
03Robótica móvelMigrando para ROS2
Tank Robot: robô de esteiras com visão e braço
Veículo de esteiras com Raspberry Pi 4, LiDAR Delta 2A, câmera IR CSI e braço de 6 graus de liberdade
(servos MG90S, driver PCA9685, garra por tendão e mola), com detecção de objetos em YOLOv8/OpenCV.
Cinemática direta pelo método do Produto de Exponenciais (Lynch & Park, Modern Robotics).
Calibração de tolerâncias em PETG para os alojamentos dos servos.
Raspberry Pi 4LiDARYOLOv8OpenCVROS2Fusion 360
04Acadêmico · IoT2021 · Estácio
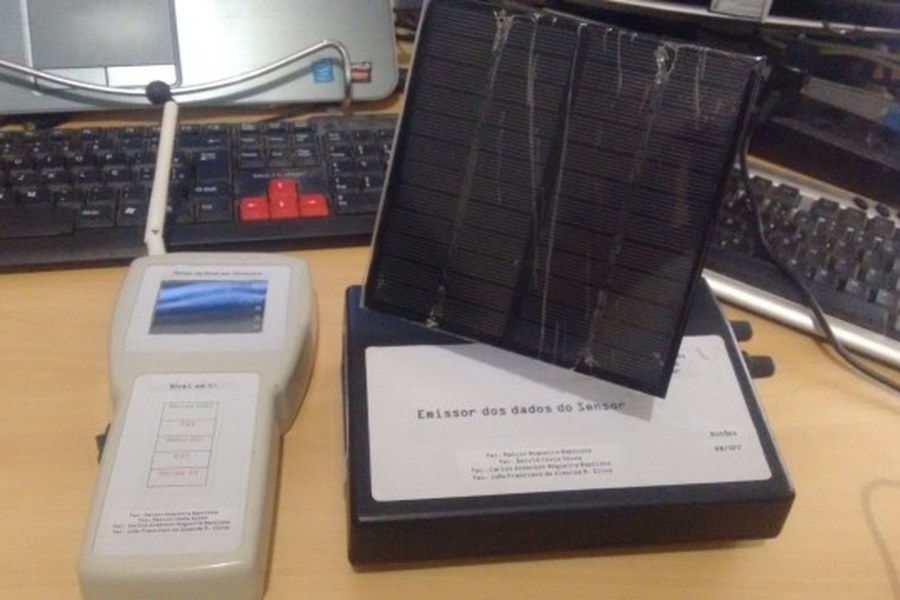
Rede IoT residencial com LoRa (TCC de Engenharia Elétrica)
Trabalho de conclusão de curso: rede de dados sem fio para conectar e medir equipamentos residenciais de
baixa tensão com hardware open source de custo acessível, usando LoRa (Ra-02/SX1278) e conceitos de IoT.
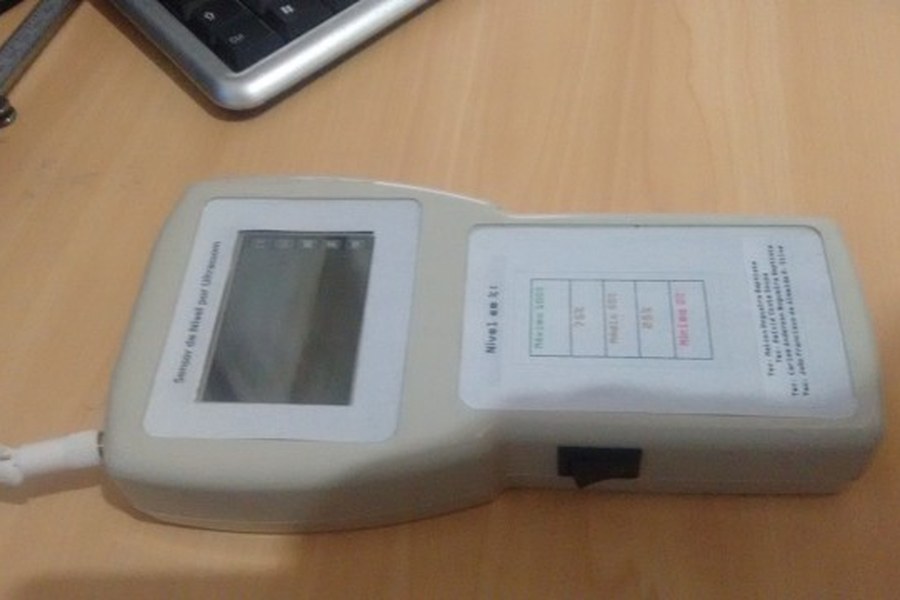
Nós de medição de nível (ultrassom), vazão (turbina YF-S201), temperatura (termopar com MAX6675) e corrente (TC SCT013), além de controlador de válvula solenoide.
Controlador mestre com ATmega2560 e display TFT, ponto de partida do sistema de controle de nível apresentado a seguir.
Protótipo de 2016: medidor de nível por ultrassomProtótipo de 2016: emissor sem fio com painel solar
05Automação · SupervisórioFirmware 2.0
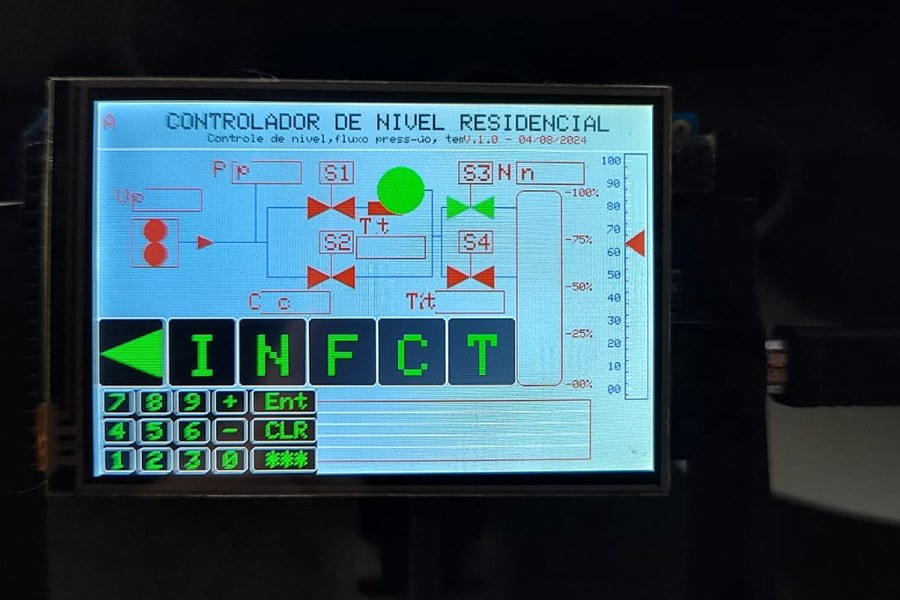
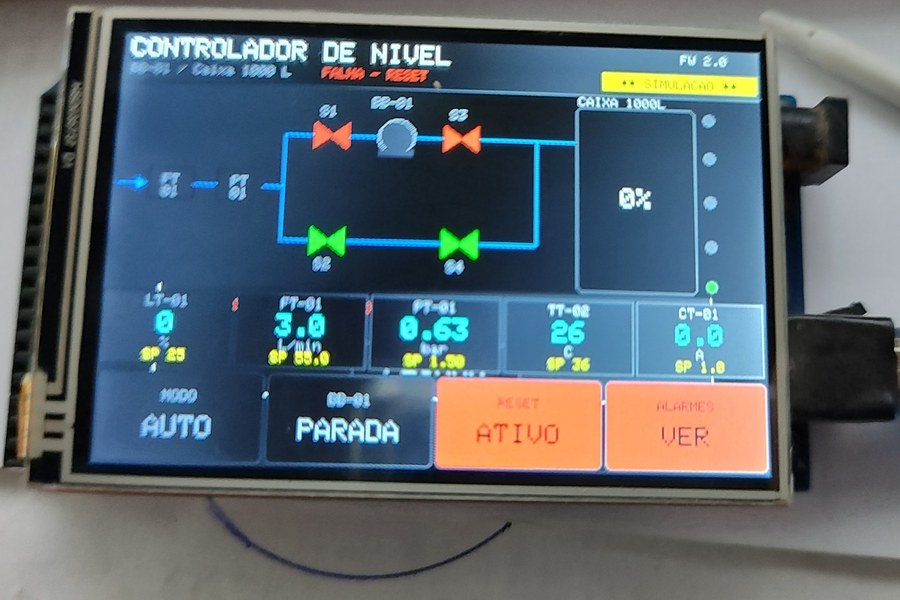
Controle de nível e abastecimento residencial
Sistema supervisório para caixa d’água de 1000 L com Arduino Mega 2560, transmissores de pressão, vazão,
temperatura, corrente e nível, cinco chaves de nível e quatro válvulas solenoides.
Código de cerca de 1370 linhas com máquina de estados, intertravamentos, IHM com sinótico e simulador de processo.
Válvula solenoide 3/4" 12 VDC modelada em MATLAB (função de transferência e acionamento peak-and-hold), documentada em LaTeX.
Arduino Mega 2560TFT ILI9488Máquina de estadosMATLABLaTeX
IHM versão 1.0 (2024)IHM firmware 2.0, com sinótico, setpoints, alarmes e modo simulação
06Embarcados · AutomotivoProtótipo
Meriva TID CarPC: computador de bordo
Computador de bordo com Raspberry Pi 5 para um Chevrolet Meriva 2008, com câmeras IMX415 (RTSP/ONVIF) e
OV5647, sensor laser JC02-1, OBD2 via ELM327 e LiDAR.
Interface em PyQt5 com detecção de veículos em YOLOv8.
Suporte em ABS impresso em 3D para a posição do painel TID.
Raspberry Pi 5PythonPyQt5YOLOv8OBD2Impressão 3D
07Wearable · Visão computacionalGiga de teste e supervisório
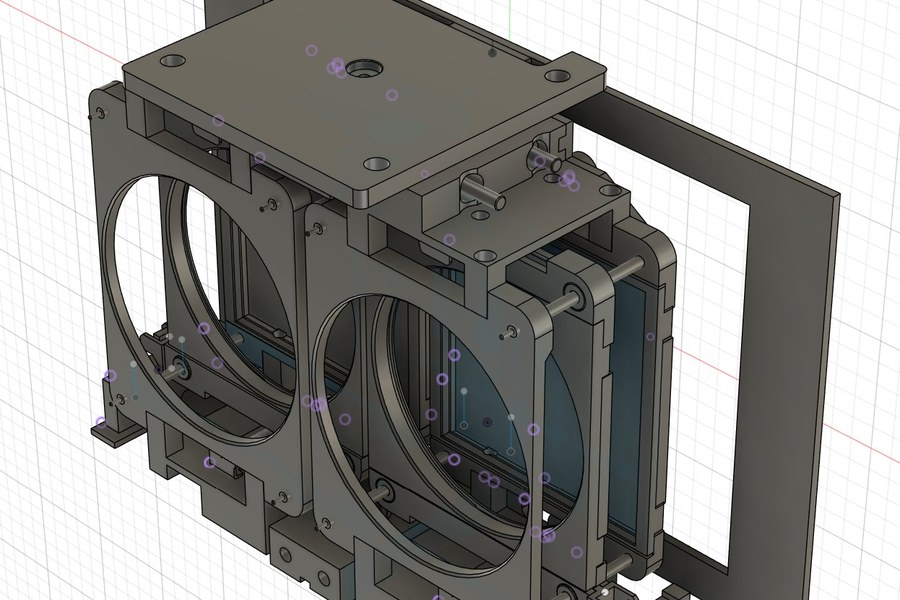
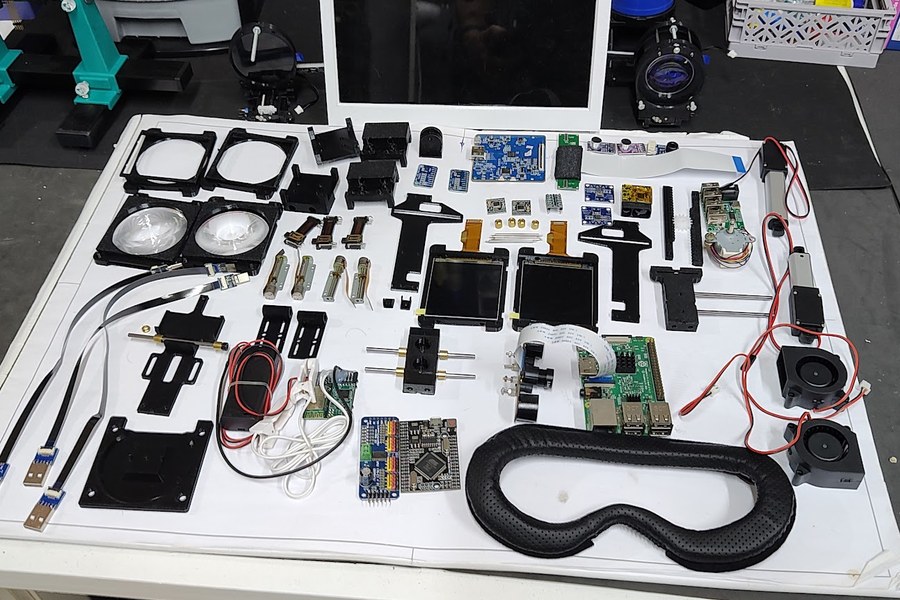
Ferrum Insight: capacete modular de realidade aumentada
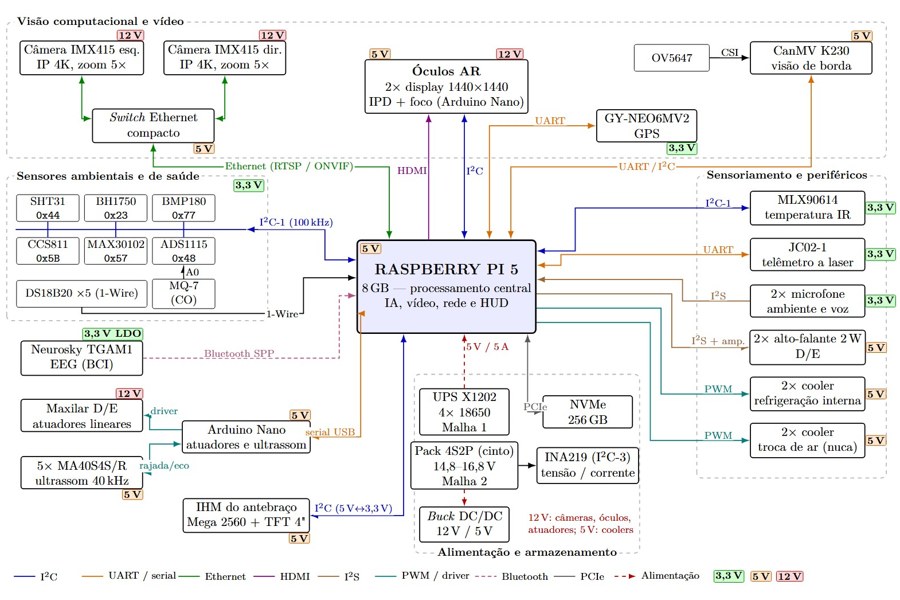
Capacete com Raspberry Pi 5, câmeras IMX415 como “olhos”, displays 2,9" 1440×1440 por olho e inferência de IA
embarcada em um K230, com Arduinos dedicados a sensores e atuadores.
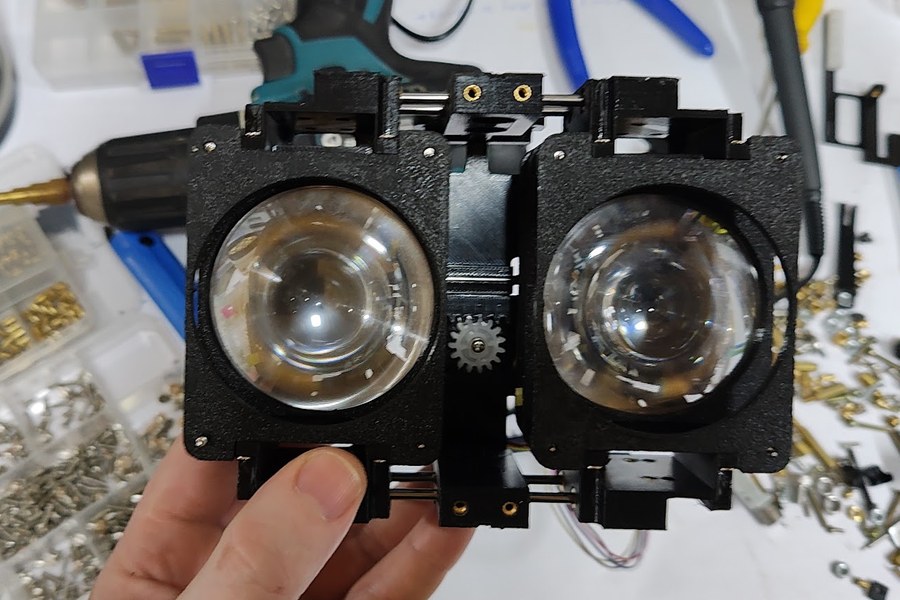
Ajuste interpupilar por pinhão e cremalheira, com motor de passo e realimentação por potenciômetro linear.
Energia em dois barramentos: 5 V crítico com UPS e 12 V periférico com bateria externa de ~88,8 Wh.
Mais de 15 sensores (IMU, GPS, CO, CO2/VOC, SpO2, temperatura IR, ultrassom).
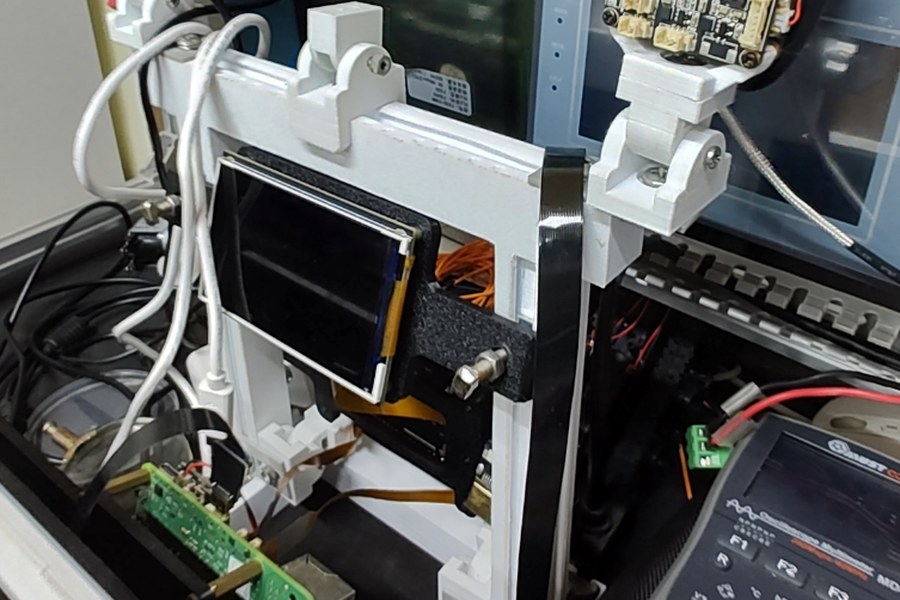
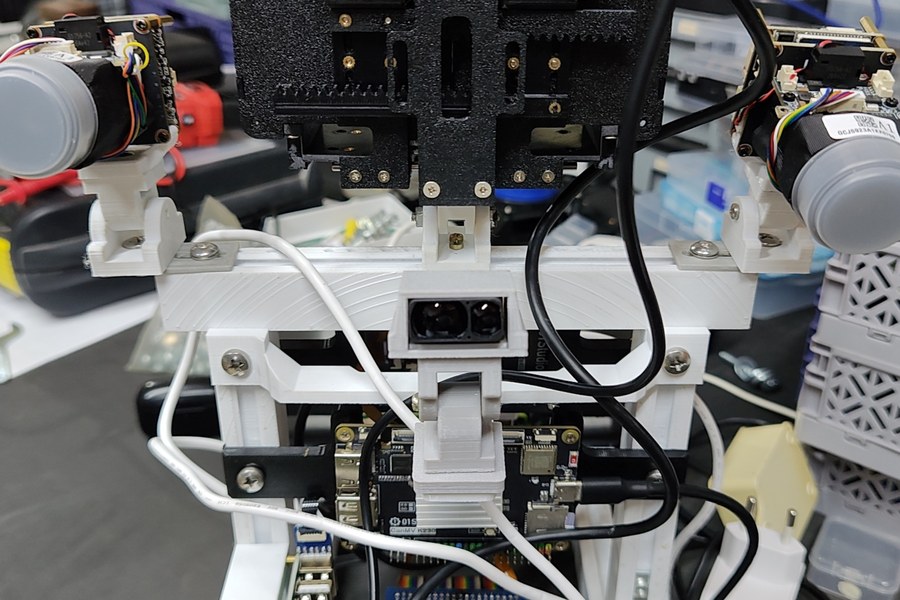
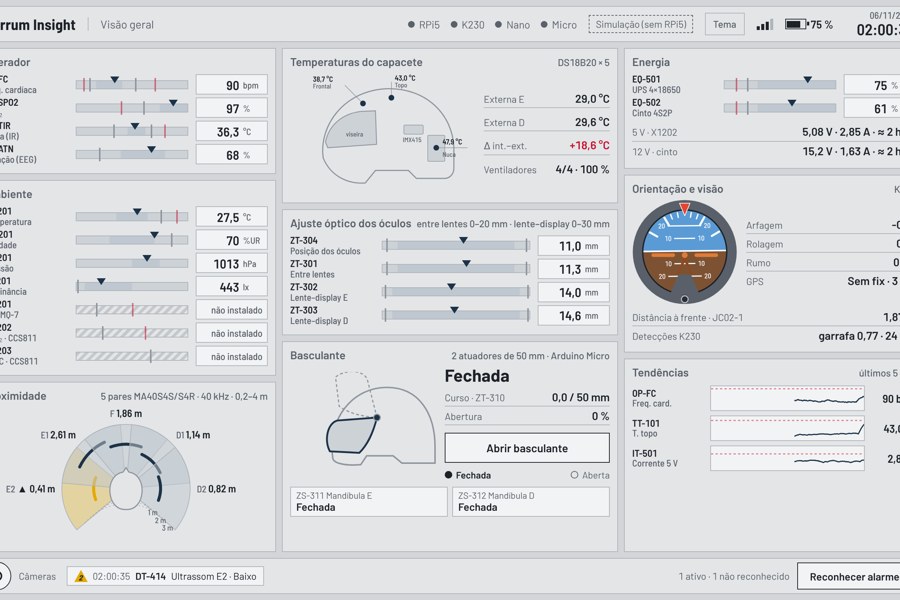
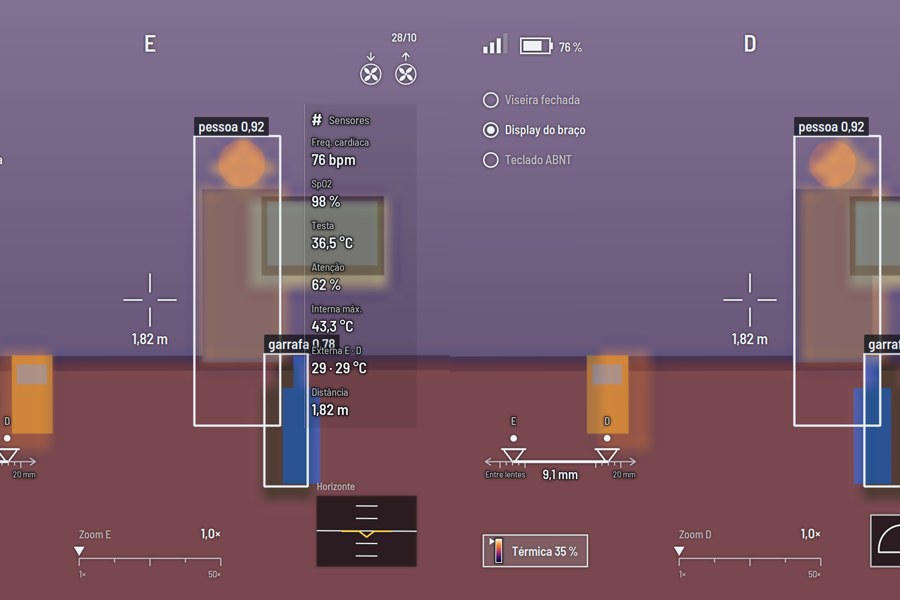
Supervisório web e HUD dos óculos com dados de sensores, câmeras e proximidade; giga de teste para validar o conjunto óptico; memorial técnico em LaTeX (abnTeX2).
Raspberry Pi 5K230ArduinoPythonFusion 360PETGLaTeX
Conjunto óptico (IPD e foco) modelado no Fusion 360Peças impressas, displays, motores e eletrônica antes da montagemConjunto óptico montado, com lentes e pinhão do ajuste de IPDGiga de teste com display e câmerasCâmeras IMX415 com zoom, telêmetro JC02-1 e K230 na gigaArquitetura funcional: processamento, sensores, visão e alimentaçãoSupervisório web: visão geralSaída dos óculos, 2880×1440
08Projeto mecânicoEm modelagem
Engenharia reversa: engrenagem do limpador de um Opala
Reprodução da coroa rachada do motor do limpador de para-brisa a partir da peça física, para modelagem em
Fusion 360 e impressão 3D em ABS/ASA.
Geometria levantada: helicoidal, 57 dentes, módulo normal 1,0 mm, ângulo de hélice 16,66° e diâmetro primitivo de 59,5 mm.
Revisão da hipótese inicial (coroa envelopante) para engrenagem helicoidal após análise da peça.
Fusion 360EngrenagensMetrologiaABS/ASA
09WebNo ar
jfmaker.com: site pessoal
Site estático onde publico projetos e estudos, com sistema de blog alimentado por JSON e editor de texto com
fórmulas (MathJax) e realce de código (Prism.js).
Hospedagem em IIS, deploy por FTP e métricas com Google Analytics.
HTMLCSSJavaScriptJSONMathJax
Seção 03
Competências e formação
Ferramentas e conhecimentos usados no trabalho offshore e nos projetos.
Gas Turbine Operations & Maintenance — MAN Energy Solutions (2024)
CBSP, NR-10, NR-34 e NR-35 (válidos até 2027) · HUET
CREA e CFT-RJ ativos
Idiomas Português nativo · Inglês intermediário, em curso (Wise Up).
Vamos conversar?
Fotos, desenhos e documentação de cada projeto estão disponíveis mediante solicitação.
Campos dos Goytacazes – RJ · disponível para mudança de residência.